فهرست مطالب
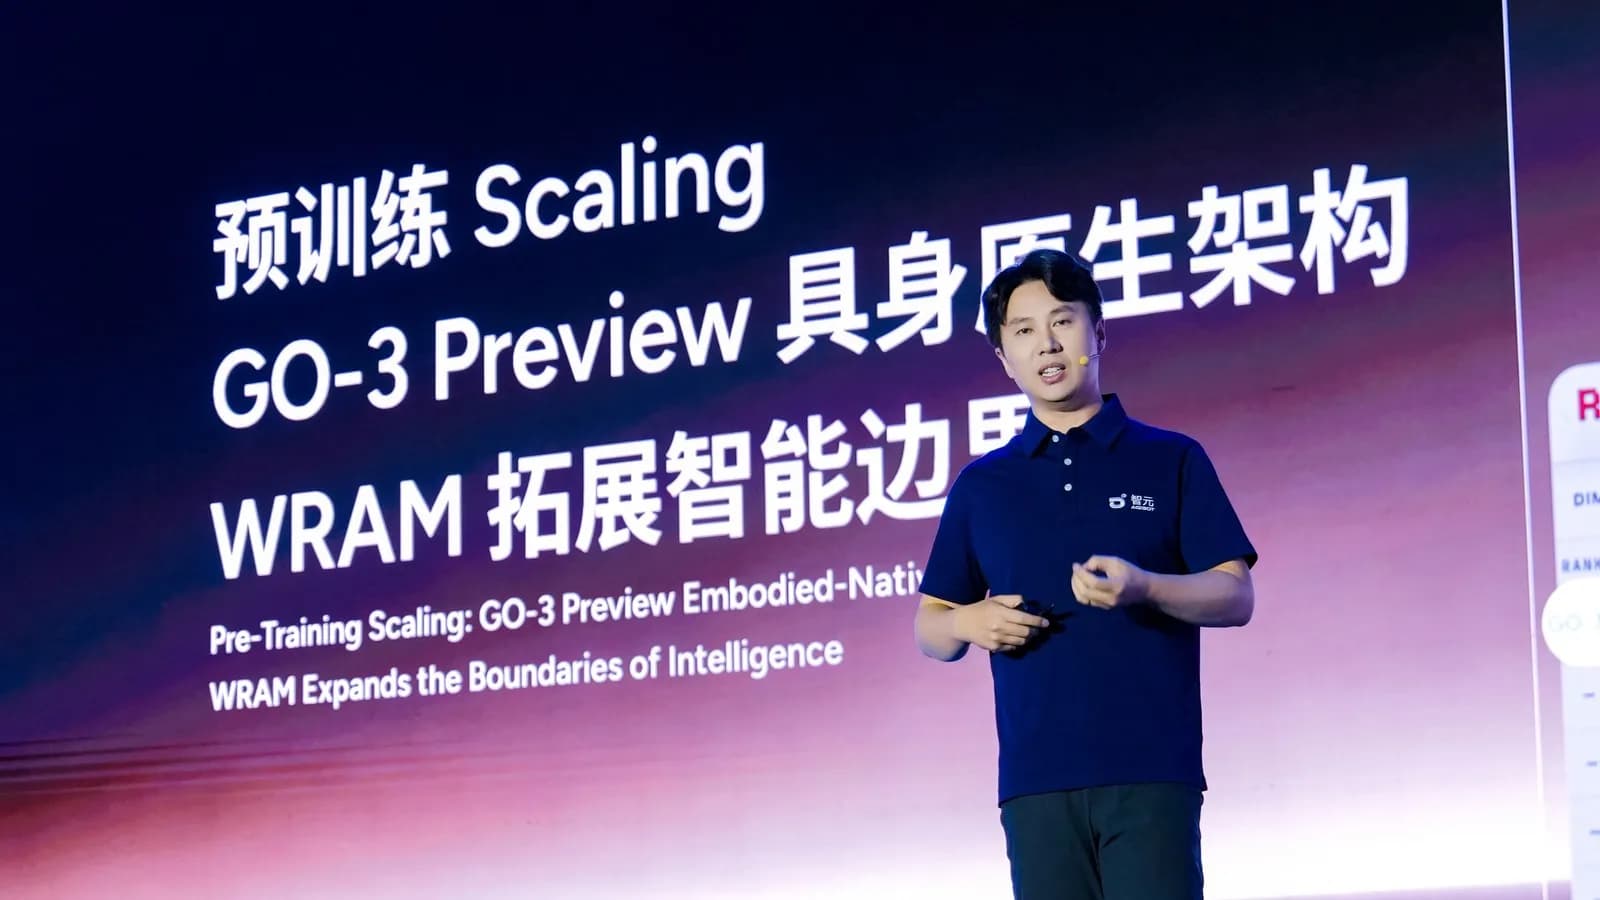
AGIBOT در بیانیهای که ۳ نوامبر ۲۰۲۶ منتشر شد، از GO-3 Preview رونمایی کرد؛ مدل بنیادی رباتها که یادگیری را به پیشآموزش محدود نمیکند و در هر سه مرحلهٔ پیشآموزش، پسآموزش و استقرار واقعی ادامه میدهد. این مدل ۲۹ اکتبر در روز نوآوری AGIBOT در شانگهای نمایش داده شده بود.
GO-3 Preview چیست؟
GO-3 Preview یک مدل بنیادی «embodied» است؛ یعنی برای عاملی ساخته شده که در دنیای فیزیکی عمل میکند، نه فقط متن تولید میکند. قلب آن معماری WRAM است، مخفف World Reasoning Action Model، که سه کار را یکپارچه میکند: فهمیدن وظیفه، پیشبینی وضعیت آینده و تولید حرکت. سه سازوکار آن عبارتاند از CoAE برای استخراج بازنماییهای بصریِ متناسب با کنترل ربات، SVP برای پیشبینی یکگامهٔ وضعیت آینده، و KASO برای انتخاب پیشبینیهایی که با حرکتهای واقعیِ دورهٔ آموزش سازگارترند.
هدف، انتقال مهارت به وظایف تازه است: دستور «لیوان را بردار» میتواند یعنی ماگ دستهدار وسط میز یا لیوان صاف میان وسایل بههمریخته. به گفتهٔ AGIBOT، این مدل در سناریوهای zero-shot بدون تنظیم اضافه، مهارتهای قبلی را به وظایف جدید میبرد و با چند نمونهٔ نمایشی (few-shot) برای کارهای پیچیدهتر بهتر میشود.
یادگیری در سه مرحله؛ از تمرین تا کار واقعی
مرحلهٔ پسآموزش با Genie Evolver انجام میشود که ناوگانی از ۱۰۰ ربات واقعی را با شبیهسازی فیزیکی و مدلهای جهانی ترکیب میکند و تجربهٔ ناوگان را با روشی به نام CEL جمع میکند تا درس یک ربات به کل ناوگان برسد. در کرلینگ رومیزی، به گفتهٔ AGIBOT، ربات بعد از چند ساعت تمرین ترکیبی از بازیکنان انسانی معمولی بهتر شد؛ در بیرونکشیدن بلوک هم هر حرکت موفق چیدمان بقیه را عوض میکند و ربات باید راهبردش را بازبینی کند.
مرحلهٔ سوم با چارچوب Genie Master مدیریت میشود که با پروتکل EEP، قابلیتها، راهنمایی، بازخورد و تداوم کار را استاندارد میکند تا عامل شکست را تشخیص دهد و تجربهٔ مفید را نگه دارد. AGIBOT این را با ربات Genie G2 در یک فروشگاه واقعی نشان داده است؛ جایی که ربات بدون نمایش انسانی یا تنظیم دستی بهتر میشد. شرکت این را «RSI فیزیکی» مینامد؛ نامی از خود شرکت، نه اصطلاحی جاافتاده.
ادعای اولشدن؛ فعلاً فقط گزارش شرکت
مهمترین ادعای عددی GO-3 Preview این است که در سه بنچمارک رباتیک اول شده است: در RoboDojo هم در نرخ موفقیت وظیفه و هم در امتیاز فرایند، در RoboTwin در بالاترین امتیاز کلی، و در RoboColiseum در رتبهٔ اول کلی. این نتایج را خود AGIBOT در رویدادش ارائه کرده و تا امروز بازتولید مستقلی از آنها منتشر نشده است؛ پس فعلاً باید آنها را ادعای شرکت دانست، نه نتیجهٔ تأییدشدهٔ مستقل.
این وضعیت با برنامهٔ متنباز شدن مدل عوض میشود: AGIBOT میگوید GO-3 Preview تا پایان ۲۰۲۶ کاملاً متنباز میشود و آنگاه گروههای بیرونی میتوانند ادعای یادگیری مداوم را بسنجند. تا آن موقع، این مدل یک پیشنمایش است، نه نسخهٔ نهایی و نه محصولی قابل خرید؛ قیمت و شرایط دسترسی هم اعلام نشده است.
چرا این خبر مهم است؟
اهمیت GO-3 Preview در مسیری است که نشان میدهد: هوش مصنوعی embodied دارد از «مهارت نمایشی در آزمایشگاه» به «یادگیری در استقرار واقعی» میرسد. اگر چرخهٔ کامل AGIBOT جواب بدهد، رباتها بعد از تحویل ثابت نمیمانند و با هر وظیفهٔ واقعی بهتر میشوند؛ مقایسهٔ معنادار با رقبا هم از لحظهٔ انتشار وزنهای مدل ممکن میشود. AGIBOT در همان رویداد، AHA3، WITA-Omni، G2 Max و Link-U OS 1.0 را هم معرفی کرد. برای درک بهتر مدلهای جهانی در رباتیک، مدل جهانی اودیسه ۳ برای رباتهای فیزیکی و برای نمونهای دیگر از ابزارهای عاملمحور، موتور محاسباتی ایجنت گوگل را هم ببینید.
منابع: بیانیهٔ رسمی AGIBOT در PRNewswire و گزارش رسمی AGIBOT از روز نوآوری ۲۰۲۶.


